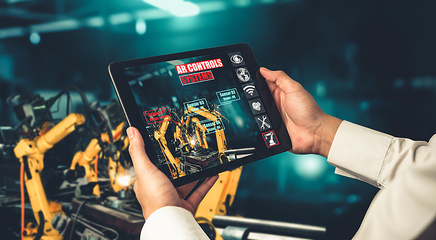
在第四次工业革命(工业4.0)的浪潮中,制造业正经历着从自动化向智能化的深刻转型。未来工厂的核心图景不再是孤立运行的机器,而是一个万物互联、虚实融合的智能生态系统。其中,工程师通过增强现实(AR)行业技术应用软件控制机械臂的场景,正成为这一变革的典型缩影。这种控制方式不仅重塑了人机协作的模式,更重新定义了工业应用软件服务的价值内涵。
一、从物理操控到虚实融合的交互革命
传统的机械臂控制依赖于示教器或固定控制面板,操作者需要具备专业的编程知识,且调试过程耗时费力。AR技术的引入彻底改变了这一局面。工程师佩戴AR眼镜或通过移动终端,即可在真实工作空间上叠加虚拟的控制界面、运动轨迹预览和安全边界。通过手势捕捉或视线追踪,工程师能够直观地“抓取”虚拟机械臂模型,将其映射到物理机械臂上,实现“所见即所控”。这种交互方式降低了编程门槛,使操作更加直觉化,同时大幅减少了现场调试的时间与风险。应用软件在其中扮演了翻译官的角色——它将工程师的意图实时转化为机械臂可执行的指令,并将机械臂的状态、力矩、温度等数据反馈为可视化的AR标签,形成闭环的虚实交互。
二、工业4.0对应用软件服务的新要求
在工业4.0框架下,智能机器不再是被动执行命令的工具,而是具备状态感知、实时分析和自适应能力的网络节点。这要求AR控制软件服务必须具备三大核心能力:
- 实时数据集成:软件需与工厂的SCADA、MES、数字孪生平台无缝对接,实时获取机械臂的运行参数、生产订单信息和历史维护记录,为工程师提供上下文感知的增强信息。例如,当机械臂接近寿命临界点时,AR界面可自动弹出预警并建议维护步骤。
- 低延迟与高可靠性:机械臂的运动控制对实时性要求极高(通常需低于10毫秒),AR软件必须构建确定性的通信架构,借助边缘计算将数据处理下沉至工厂现场,避免云端延迟带来的安全风险。
- 开放式服务架构:未来工厂中的机械臂可能来自不同厂商、采用不同协议。应用软件需通过OPC UA、MQTT等工业互联网标准,提供即插即用的软件服务模块,支持第三方算法(如视觉识别、力控策略)的灵活集成。这种服务化思维使软件从“功能产品”转向“能力平台”。
三、典型应用场景与价值创造
- 远程运维与专家协同:当机械臂出现故障时,现场工程师通过AR软件呼叫远程专家。专家可在其终端上看到现场实景并叠加标注,直接在虚拟界面上圈画故障点、插入维修步骤动画,指导现场人员完成复杂检修。应用软件服务通过安全的数据通道和角色权限管理,保障知识的高效传递。
- 柔性产线快速换型:个性化定制时代,产线需频繁切换产品型号。工程师可利用AR软件叠加新的夹具模型、碰撞检测区域和运动路径,通过虚拟调试确认无误后一键下发至机械臂。软件服务内置的工艺知识库可自动匹配参数模板,将换型时间从数小时压缩至分钟级。
- 安全人机协作:在共享工作空间中,AR软件实时划定动态安全区。当人员靠近时,机械臂通过软件服务预设的逻辑自动降速或停止;AR界面直观展示安全光幕与急停触发条件,培训与实操同步完成,降低事故风险。
这类应用带来的价值清晰可见:据行业案例统计,AR辅助的机械臂编程与调试效率可提升30%以上,远程支持使差旅与停机成本下降40%,而直观的安全可视化能减少约50%的人为误操作。
四、挑战与未来方向
尽管前景广阔,AR控制软件服务仍面临硬件舒适性、长时间佩戴疲劳、多人协作同步精度等现实问题。随着5G/6G确定性网络、轻量化AR光学器件和空间计算芯片的发展,软件将更注重“隐形智能”——即融合AI预测、自适应界面和无感交互,让工程师专注于任务本身而非工具。基于工业4.0的开放生态,AR控制软件将作为低代码平台服务的入口,支持产线工程师自定义控制小组件,真正实现“人人皆可编程自动化”。
总而言之,工程师通过AR应用软件控制机械臂,是将人的灵活性、判断力与机器的精度、耐力深度结合的工业4.0实践。它标志着应用软件服务从后台走向现场,从辅助工具升级为核心生产力。当虚拟指令与物理运动精准耦合,我们看到的不仅是一台机械臂听话地转动,更是一个智能、互通、以人为本的未来工厂在屏幕上悄然成型。